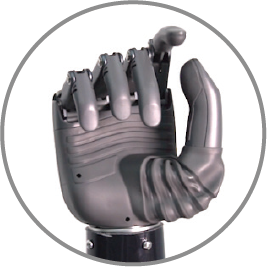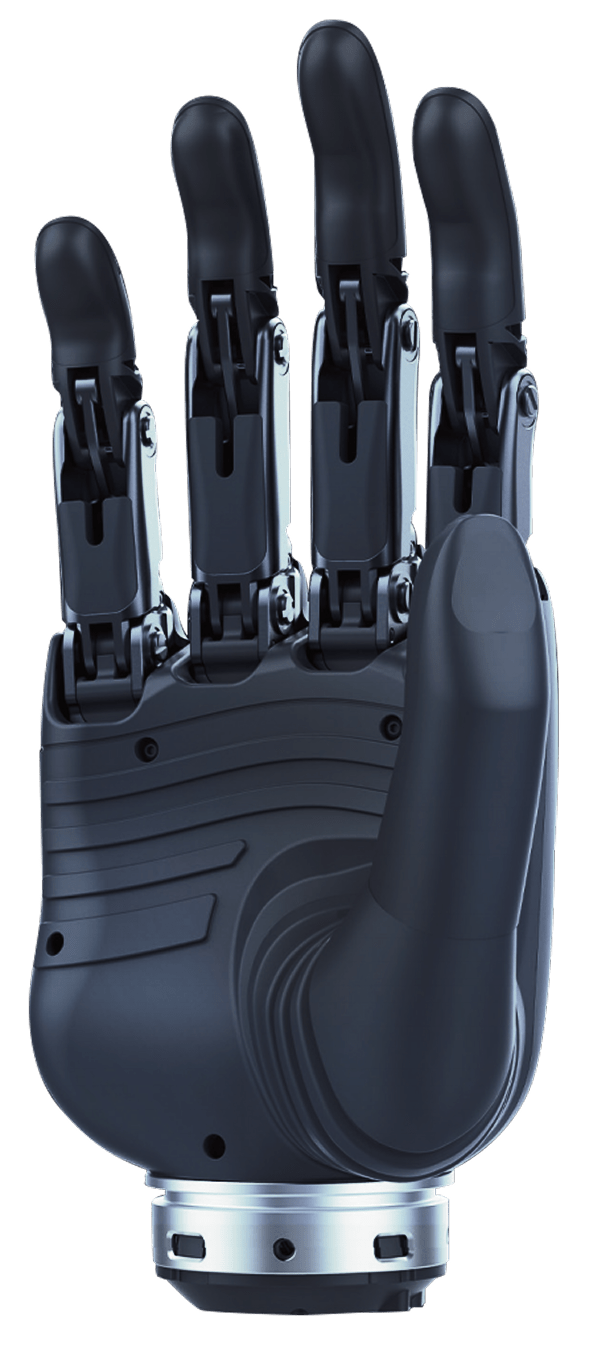
TianRong 智能仿生手 - 灵巧仿生假肢展示 / TianRong智能仿生手 - Intelligent Prosthetic Hand
TianRong 智能仿生手获奖徽章 1 / TianRong智能仿生手 Award Badge 1
TianRong 智能仿生手获奖徽章 2 / TianRong智能仿生手 Award Badge 2
TianRong 智能仿生手获奖徽章 3 / TianRong智能仿生手 Award Badge 3

智能仿生手

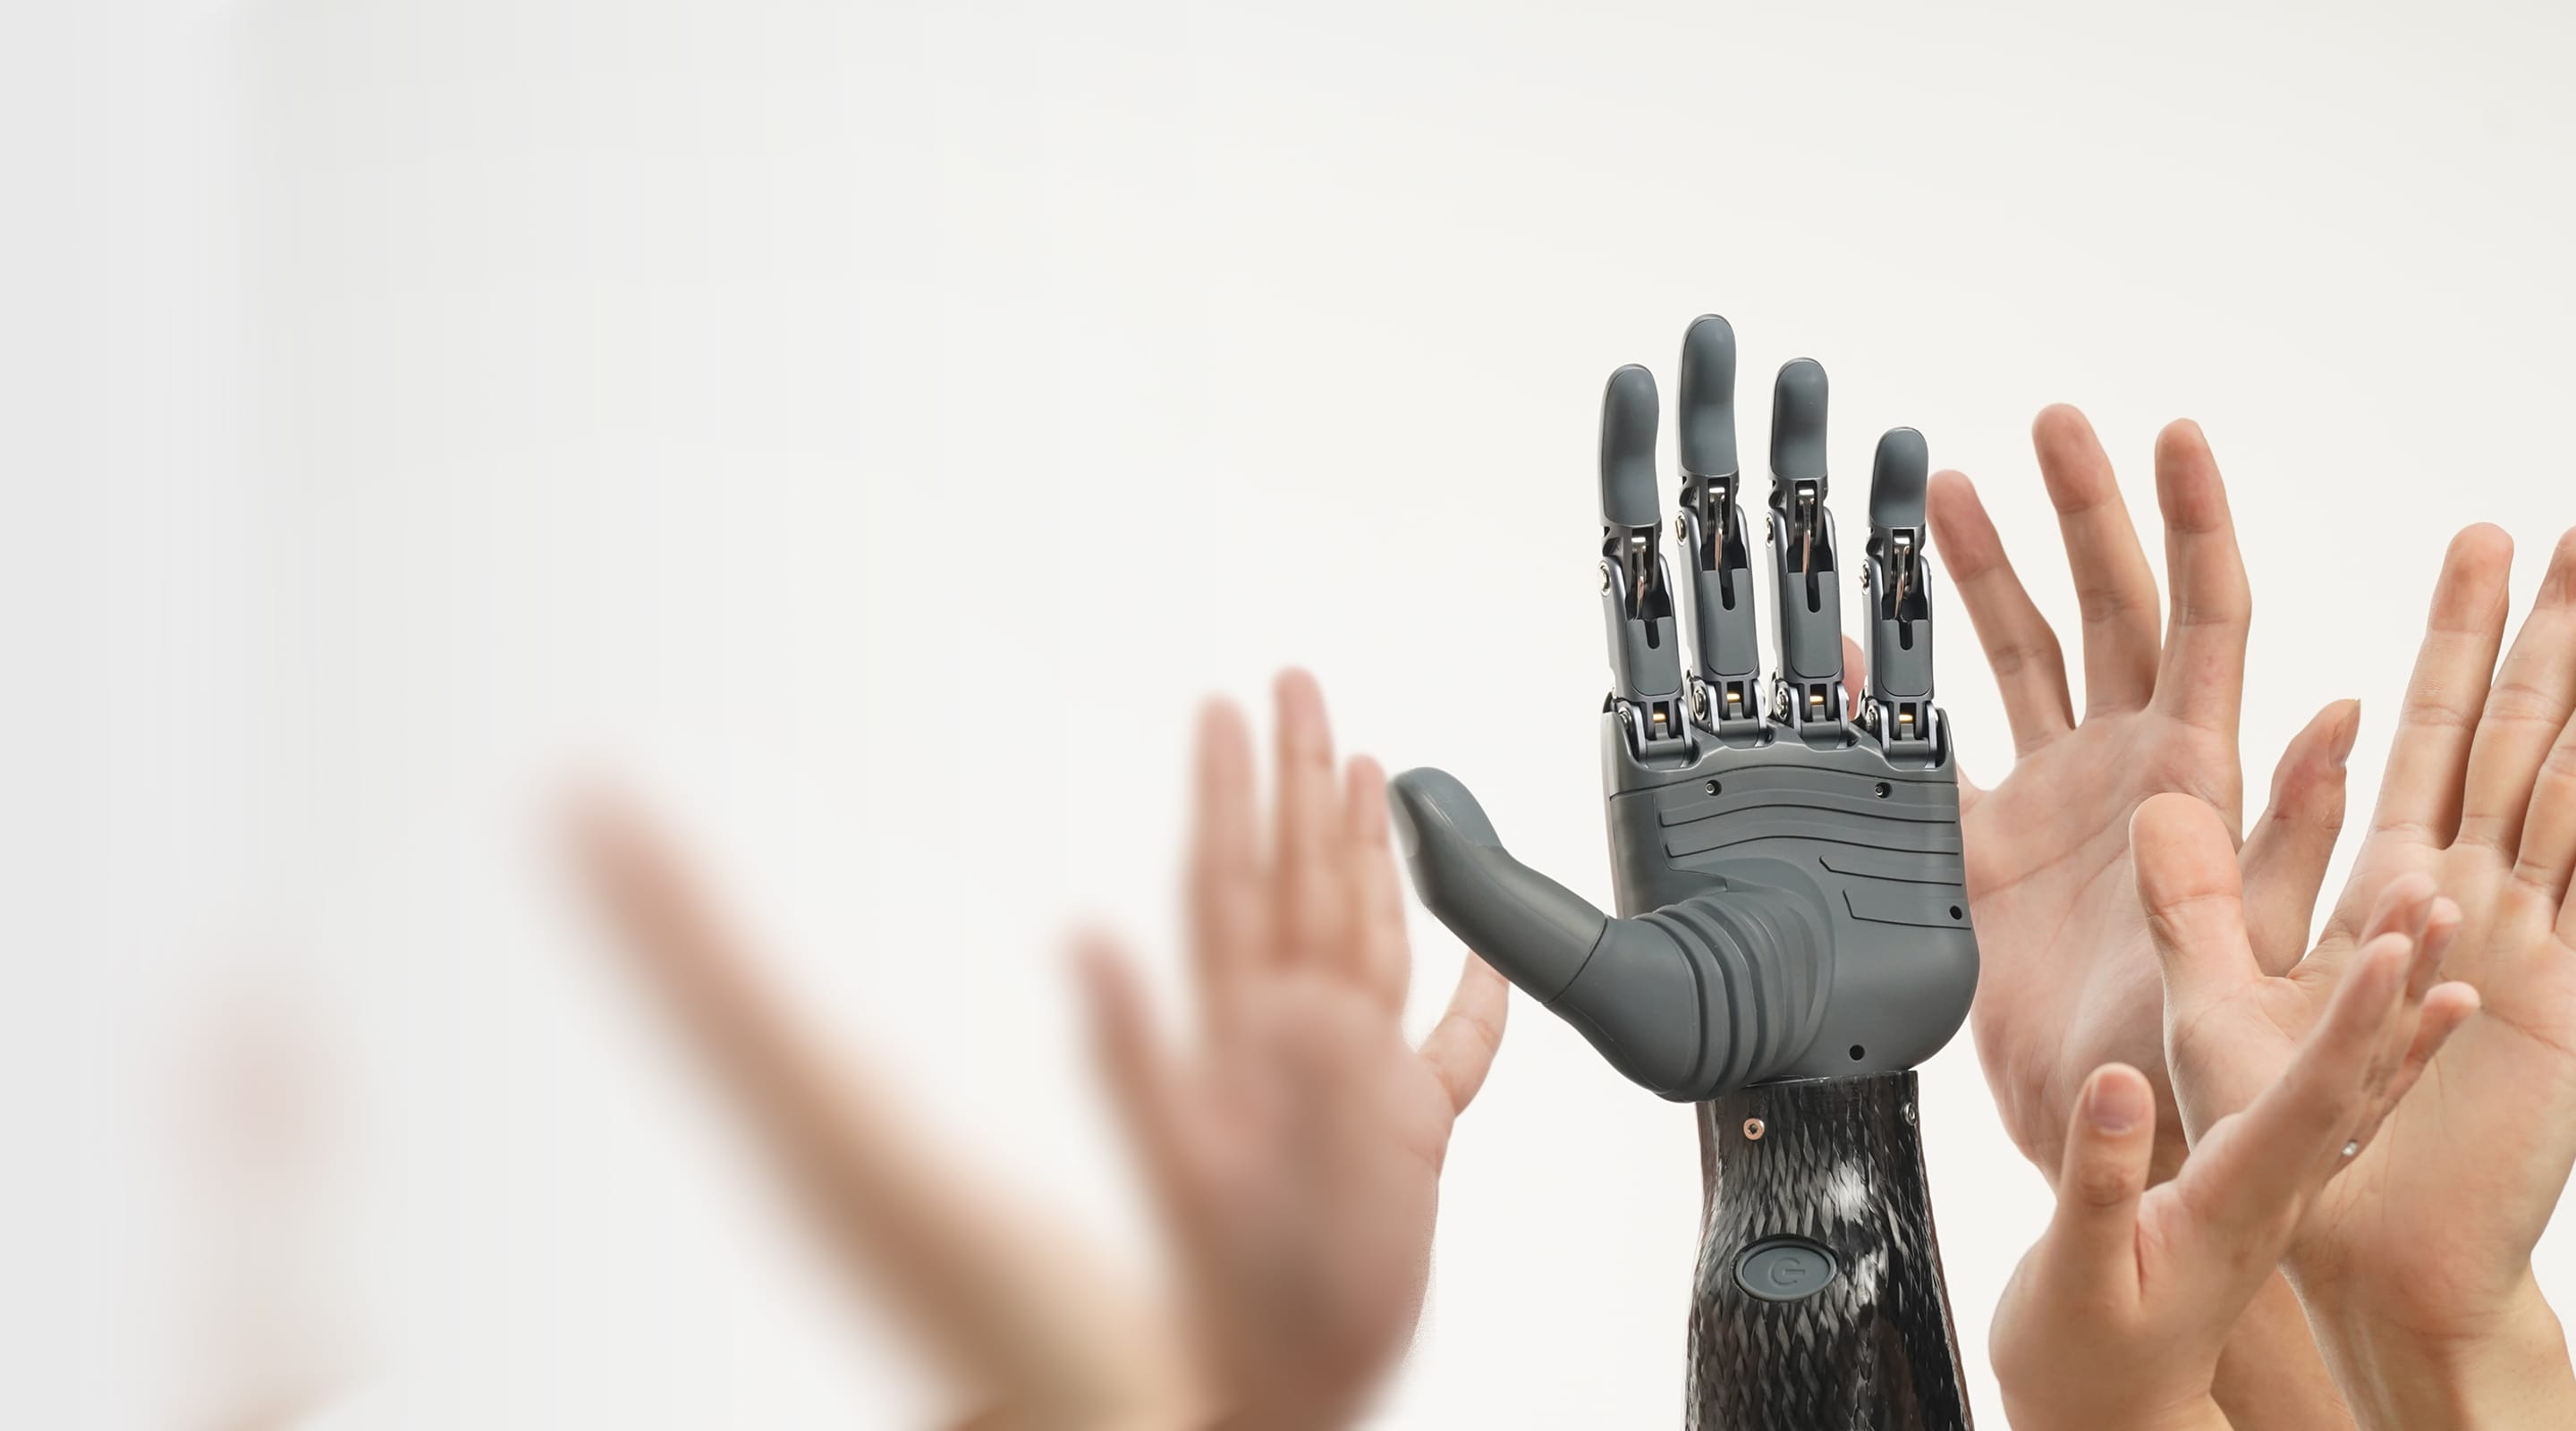
TianRong智能仿生手,是一款脑机接口技术与人工智能算法高度整合的智能产品。这款仿生手可通过检测佩戴者的神经电和肌肉电信号,识别佩戴者的运动意图,并将运动意图转化为智能仿生手的动作,从而做到灵巧智能,手随心动。

手势控制模式 / Gesture Control Modes

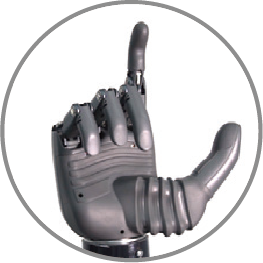
单指点(外展式) - 仿生手手势控制示意图 / 单指点(外展式) - Hand gesture control illustration

单指点(外展式)

用手触动按钮开关,表示数字"8"

为了保护您的仿生手,避免用力按压手指.
三指捏(外展式) - 仿生手手势控制示意图 / 三指捏(外展式) - Hand gesture control illustration

三指捏(外展式)

用于捏取尺寸中等或是盘状的物体,如手机,瓶盖,固体胶等

为了保护您的仿生手,避免用力按压手指.
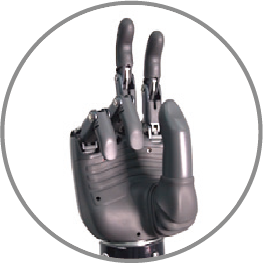
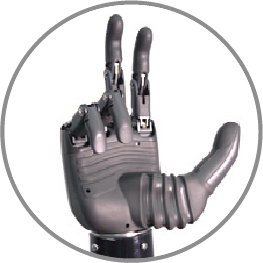
两指夹(内收式) - 仿生手手势控制示意图 / 两指夹(内收式) - Hand gesture control illustration

两指夹(内收式)

用于夹持条状物体,如香烟,也可表示"胜利"、数字"2"

为了保护您的仿生手,避免夹过重物体.
托夹式(大拇指内收) - 仿生手手势控制示意图 / 托夹式(大拇指内收) - Hand gesture control illustration

托夹式(大拇指内收)

用于托碗、盘子等.表示数字"4"

两指夹(外展式) - 仿生手手势控制示意图 / 两指夹(外展式) - Hand gesture control illustration

两指夹(外展式)

用于夹持条状物体,如香烟

为了保护您的仿生手,避免夹过重物体.
食指弹 - 仿生手手势控制示意图 / 食指弹 - Hand gesture control illustration

食指弹

利用电机和扭簧配合弹出食指

为了保护您的仿生手,建议不要频繁使用该手势.
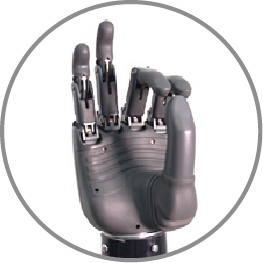
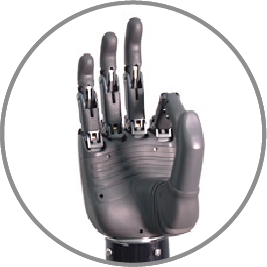
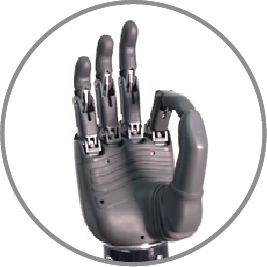
两指捏(外展式) - 仿生手手势控制示意图 / 两指捏(外展式) - Hand gesture control illustration

两指捏(外展式)

用于捏取尺寸、重量较小的物体,表示"OK"

为了保护您的仿生手,避免用单指勾取重物.
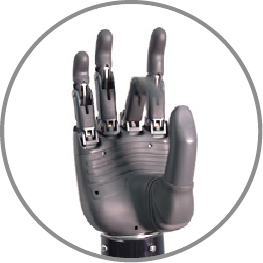
中指弹 - 仿生手手势控制示意图 / 中指弹 - Hand gesture control illustration

中指弹

利用电机和扭簧配合弹出中指

为了保护您的仿生手,建议不要频繁使用该手势.
四指拿(外展式) - 仿生手手势控制示意图 / 四指拿(外展式) - Hand gesture control illustration

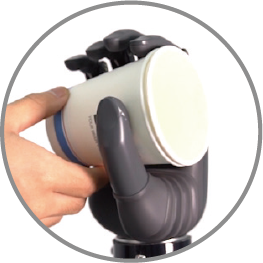
四指拿(外展式)

用于端取碗或大直径的圆柱物体,物体不接触掌心.

为了保护您的仿生手,避免托起过重物体.
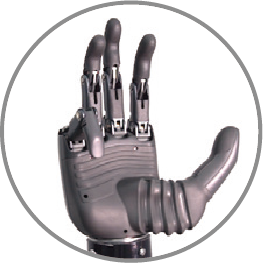
鼠标手势 - 仿生手手势控制示意图 / 鼠标手势 - Hand gesture control illustration

鼠标手势

用户控制鼠标.选定该手势后,仿生手形成对鼠标的包络.

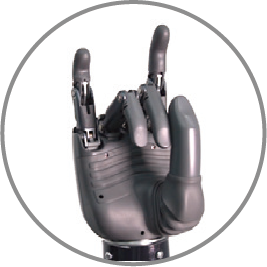
兔子头手势 - 仿生手手势控制示意图 / 兔子头手势 - Hand gesture control illustration

兔子头手势

用户彰显个性

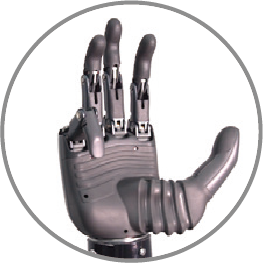
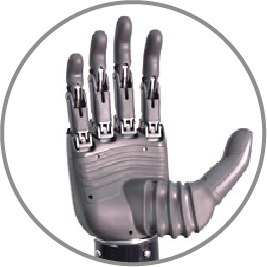
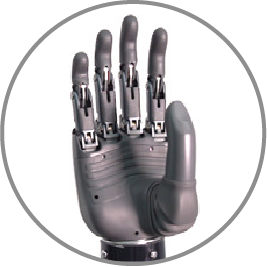
五指张开 - 仿生手手势控制示意图 / 五指张开 - Hand gesture control illustration

五指张开

用于平托物体,表示手势数字"5"

为了保护您的仿生手,避免托起过重物体.
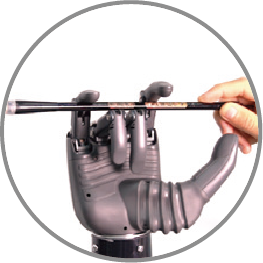
夹笔1 - 仿生手手势控制示意图 / 夹笔1 - Hand gesture control illustration

夹笔1

用于夹细长条物体,如钢笔、铅笔、毛笔等写字

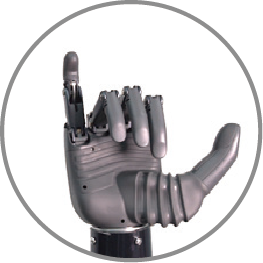
666 - 仿生手手势控制示意图 / 666 - Hand gesture control illustration

666

表示手势数字"6"

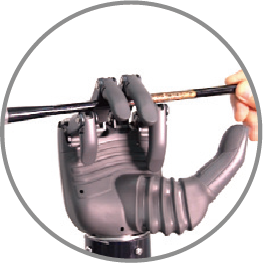
夹笔2 - 仿生手手势控制示意图 / 夹笔2 - Hand gesture control illustration

夹笔2

用于夹细长条状物体,如钢笔、铅笔、毛笔等写字

弯钩9 - 仿生手手势控制示意图 / 弯钩9 - Hand gesture control illustration

弯钩9

用于扣动物体,如拉环.表示数字"9".

五指抓 - 仿生手手势控制示意图 / 五指抓 - Hand gesture control illustration

五指抓

用于抓取大尺寸的圆柱物体或是较柔软的物体

防止与物体接触行变量过大,手心不完全接触物体.
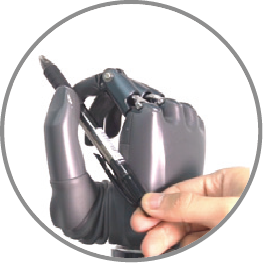
两指侧捏 - 仿生手手势控制示意图 / 两指侧捏 - Hand gesture control illustration

两指侧捏

利用食指侧边配合大拇指完成物品捏取

技术参数 / Technical Parameters

开合速度

0.8秒

神经电和肌肉电信号实时传感

接受腔

3D造型

高度塑形 贴合舒适

智能仿生手 - TianRong 智能仿生手产品规格图 / 智能仿生手 - TianRong智能仿生手 Product Specifications

灵巧关节

10自由度

5指均可独立活动,也可协同操作

单手重量

540克

与成年男子手掌重量相似

操作精细

0.1毫米

最薄可捏起纸巾、名片等物品

获奖历史 / Awards History

2016

MassChallenge金奖

MassChallenge金奖 - 2016 获奖证书 / MassChallenge金奖 - 2016 Award Certificate

2019

CES创新发明奖

CES创新发明奖 - 2019 获奖证书 / CES创新发明奖 - 2019 Award Certificate

2019

美国《时代》杂志封面

美国《时代》杂志封面 - 2019 获奖证书 / 美国《时代》杂志封面 - 2019 Award Certificate

2020

红点奖最佳设计奖

红点奖最佳设计奖 - 2020 获奖证书 / 红点奖最佳设计奖 - 2020 Award Certificate

2022

助力残奥火炬接力

助力残奥火炬接力 - 2022 获奖证书 / 助力残奥火炬接力 - 2022 Award Certificate

2023

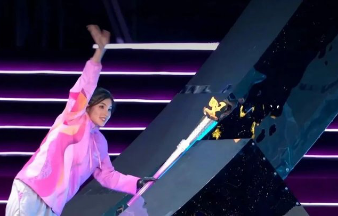
助力点燃亚残运会主火炬

助力点燃亚残运会主火炬 - 2023 获奖证书 / 助力点燃亚残运会主火炬 - 2023 Award Certificate

BrainRobotics 产品演示视频 / BrainRobotics Product Demo Video

Customer Service

TianRong

客服咨询